










6軸協働ロボット「CS630」|可搬重量30kg・動作半径1,300mmで製造現場の自動化を支援
重量物のハンドリングから装置へのワーク供給まで。高可搬のロボットアームで、繰り返し作業の省力化をサポートします。
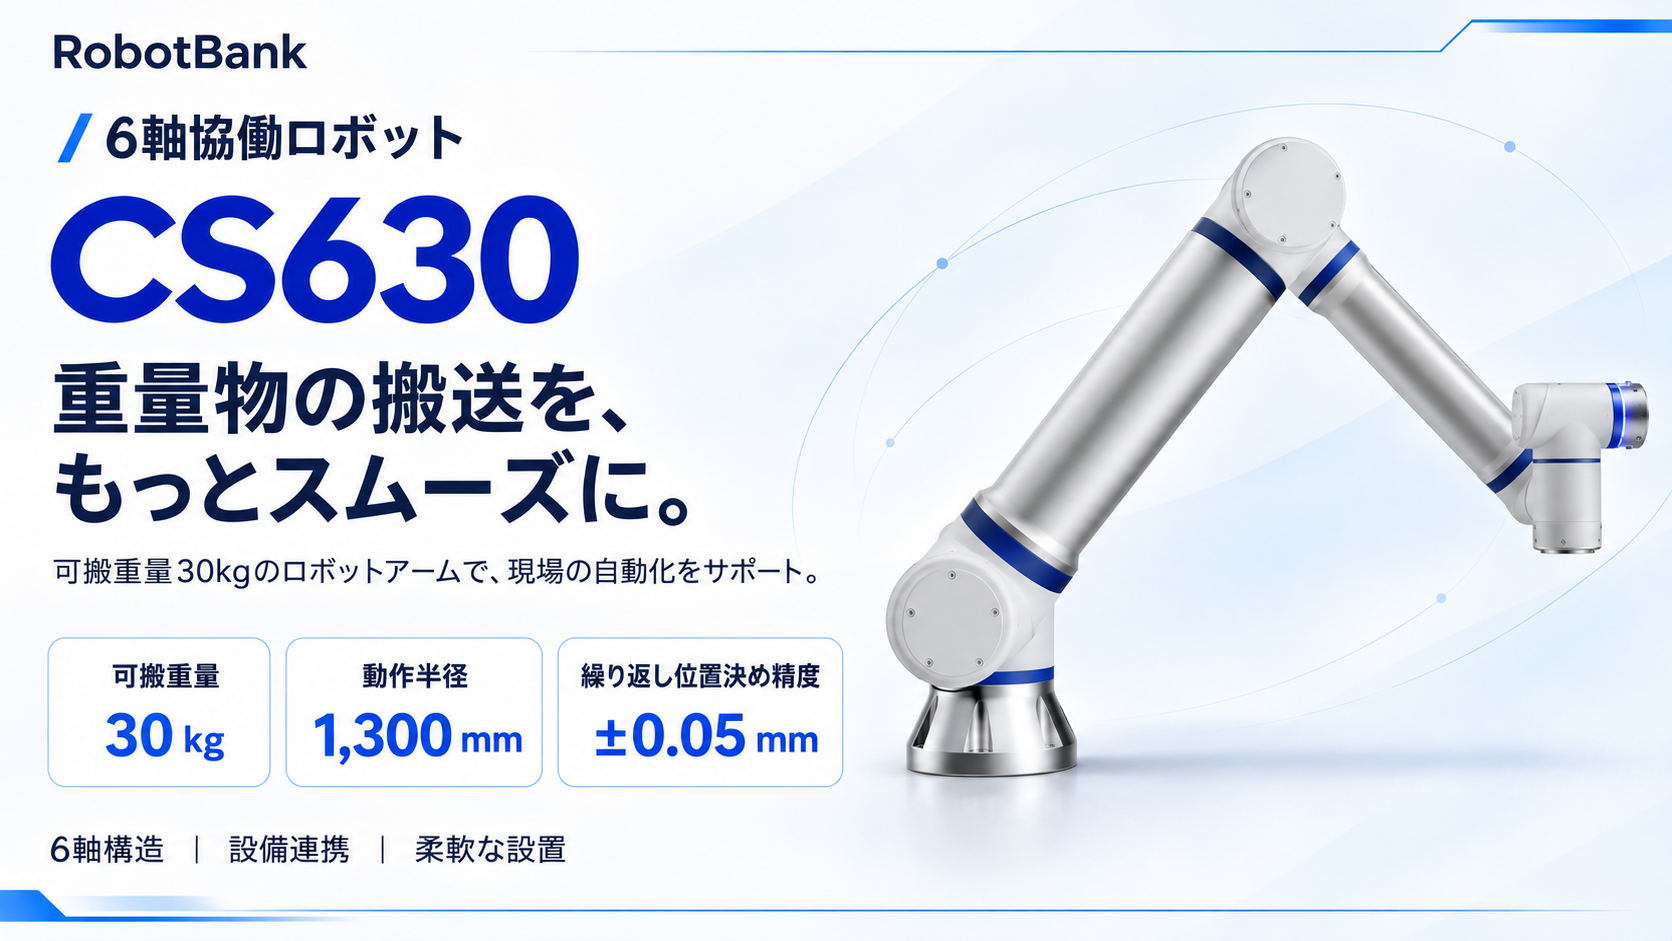
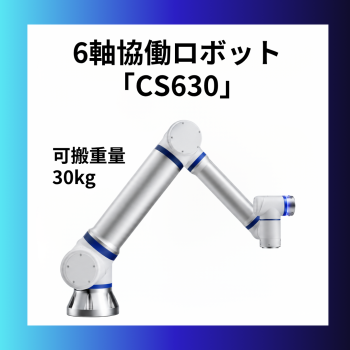
「CS630」は、可搬重量30kg、動作半径1,300mmを備えたCSシリーズの6軸協働ロボットです。繰り返し位置決め精度±0.05mmにより、重量のあるワークの移載や治具へのセット、加工装置への投入・取り出しなど、さまざまな工程の自動化に活用できます。
6軸構造による柔軟な姿勢制御と、任意の角度で取り付けられる設置自由度を両立。用途に応じたハンドや周辺設備を組み合わせることで、作業内容に合わせた自動化システムを構築できます。
製品の特長
1.可搬重量30kgで、重量物のハンドリングを支援
可搬重量30kgに対応し、金属部品や製品、治具などの持ち上げ・移載作業で活用を検討できます。人が繰り返し行っている重量物の取り扱いを自動化し、作業負担の軽減と工程の安定化を支援します。
※可搬重量には、ハンドなどのエンドエフェクタの質量が含まれます。実際の負荷条件は、重心位置や動作条件を含めて確認する必要があります。
2.動作半径1,300mmと6軸構造
動作半径1,300mmの作業範囲を持ち、ワークの受け取り位置から装置・治具への受け渡しまで、工程に合わせた動作を設計できます。
6つの関節によって工具の位置と姿勢を調整できるため、ワークの向きを変える作業や、装置の開口部に合わせた投入・取り出しにも対応を検討できます。
3.繰り返し位置決め精度±0.05mm
同じ位置への移動を繰り返す作業に適した、±0.05mmの繰り返し位置決め精度を備えています。治具へのワークセット、所定位置への整列、検査装置への搬送など、位置の再現性が求められる工程をサポートします。
4.ロボット本体は保護等級IP68
ロボット本体は、防塵・防水性能を示す保護等級IP68に対応しています。使用環境への適合性を確認しながら、製造設備への組み込みを検討できます。
※IP68はロボット本体の保護等級です。標準コントローラーはIP44、ティーチペンダントはIP54となります。液体の種類や温度、使用方法などの条件は別途確認が必要です。
5.ツール用電源とI/Oで周辺機器に対応
手先には設定可能なデジタルI/O、アナログ入力・出力、RS485通信を備えています。ツール用電源は、12V/24V出力に加え、別ポートで24V・5Aの出力に対応。ハンドやツールの仕様に合わせた接続を検討できます。
6.生産設備との連携に対応
標準コントローラーは、Ethernet、PROFINETスレーブ、EtherNet/IPスレーブ、FINS TCP、Modbus TCP/RTU、RS485に対応しています。
PLCや加工装置、コンベヤーなどと信号・データをやり取りし、ロボット単体の動作から設備と連動した工程まで、用途に応じたシステム構築を支援します。
7.操作・開発を支えるプログラミング環境
グラフィカルな操作画面やフリードライブ教示に対応しています。アームを直接動かして位置・姿勢を教示し、工程に合わせた動作を設定できます。
Pythonスクリプトやオフラインプログラミングにも対応し、用途や開発体制に応じたプログラム作成を検討できます。
※利用できる機能は、ソフトウェアのバージョンやシステム構成により異なります。
主な仕様
ロボット本体
| 項目 | 仕様 |
|---|---|
| 製品名 | CS630 |
| シリーズ | CSシリーズ |
| ロボット形式 | 6軸協働ロボット |
| 可搬重量 | 30kg |
| 動作半径 | 1,300mm |
| 繰り返し位置決め精度 | ±0.05mm |
| 関節動作範囲 | 各軸±360° |
| 最大関節速度〈J1・J2〉 | 125°/s |
| 最大関節速度〈J3〉 | 150°/s |
| 最大関節速度〈J4~J6〉 | 210°/s |
| 最大ツール速度 | 2m/s |
| ロボット本体質量 | 58kg |
| ベース直径 | φ240mm |
| 代表消費電力 | 625W |
| 取付方向 | 任意角度 |
| 保護等級 | IP68 |
| 動作温度 | −10~50℃ |
| 使用湿度 | 相対湿度90%、結露なきこと |
| 本体材質 | アルミニウム合金、スチール、プラスチック、ゴム |
| 標準ケーブル長 | 5.5m |
| ツールデジタルI/O | 4点、入力/出力を設定可能 |
| ツールアナログI/O | 入力×1、出力×1 |
| ツール電源〈ポート1〉 | DC12V/24V、最大3A※ |
| ツール電源〈ポート2〉 | DC24V、5A |
| ツール通信 | RS485 |
※ポート1の電流容量は使用するピン構成により、3A/2A/1Aとなります。
※可搬重量、速度および作業範囲は、工具・ワークの重心位置や動作姿勢、安全設定などを考慮して選定してください。消費電力は動作条件により変動します。
標準コントローラー
| 項目 | 仕様 |
|---|---|
| 型式 | ERB3C2K0 |
| 電源 | AC100~240V、50/60Hz |
| 外形寸法 | 505×257×447mm |
| 質量 | 15kg |
| 保護等級 | IP44 |
| デジタルI/O | 入力16点、出力16点 |
| 設定可能I/O | CI×8、CO×8 |
| アナログI/O | 入力2点、出力2点 |
| 高速デジタル入力 | 4点 |
| I/O電源 | DC24V、2A |
| 通信 | Ethernet、PROFINETスレーブ、EtherNet/IPスレーブ、FINS TCP、Modbus TCP/RTU、RS485 |
| オプション通信 | CC-Linkスレーブ |
ティーチペンダント
| 項目 | 標準仕様 |
|---|---|
| 型式 | ERP500 |
| 画面サイズ | 10.1インチ |
| 画面解像度 | 1,280×800 |
| 外形寸法 | 304×169×93mm |
| 質量 | 0.96kg |
| 保護等級 | IP54 |
| 標準ケーブル長 | 5.5m |
| オプション | 3ポジションイネーブルスイッチ搭載「ERP500S」 |
想定される用途・活用シーン
加工装置へのワーク投入・取り出し
金属部品などを加工装置へセットし、加工後に取り出す工程で活用を検討できます。装置側の開閉・起動信号や安全インターロックと連携し、一連の作業を構築します。
重量部品の移載・工程間搬送
コンベヤーから作業台、治具から次工程など、一定範囲内で繰り返す移載作業を自動化。人が持ち上げて運んでいる部品の取り扱いを支援します。
組立工程での部品供給・位置決め
部品を組立治具へセットする作業や、所定の姿勢で受け渡す作業に活用できます。ワークの形状や要求精度に応じて、ハンドや位置決め機構を選定します。
検査・測定装置への搬送
検査装置への投入・回収や、測定位置へのワーク搬送を自動化。検査設備と連携することで、搬送から検査までをつなぐ工程を検討できます。
箱詰め・パレタイジング
箱や製品の移載、積み付け作業にも活用を検討できます。ハンドを含めた負荷、パレット寸法、積み付け高さ、必要なサイクルタイムに応じて適用可否を確認します。
研究開発・自動化システムの検証
外部センサーや独自ツール、生産設備と組み合わせた動作検証にも活用できます。重量物のハンドリングを含む試作工程や、自動化システムの開発を支援します。
※上記は想定用途です。各作業には、用途に応じたハンド、治具、センサー、周辺設備との連携が必要です。実際の対応可否は、ワーク条件や設置環境を確認したうえで判断します。
導入時の安全設計について
協働ロボットの導入にあたっては、ロボット本体だけでなく、ハンド、ワーク、周辺設備を含めたリスクアセスメントが必要です。特に重量物を取り扱う用途では、挟まれやワークの落下などを考慮し、速度制限、安全機器、安全柵など、用途に応じた対策を設計します。
CS630の導入に関するお問い合わせ
「重量物の移載を自動化したい」「加工装置への投入・取り出しを省力化したい」「既存設備とロボットを連携させたい」など、対象となる作業内容をお聞かせください。
ロボットバンクでは、ワークの質量・寸法、設置スペース、ご希望のサイクルタイムなどを確認し、CS630の適用についてご相談を承ります。
Warning: Undefined array key -1 in /www/wwwroot/www.robotbank.jp/wp-content/themes/robotbank/single-product1.php on line 240