









Autonomous Driving
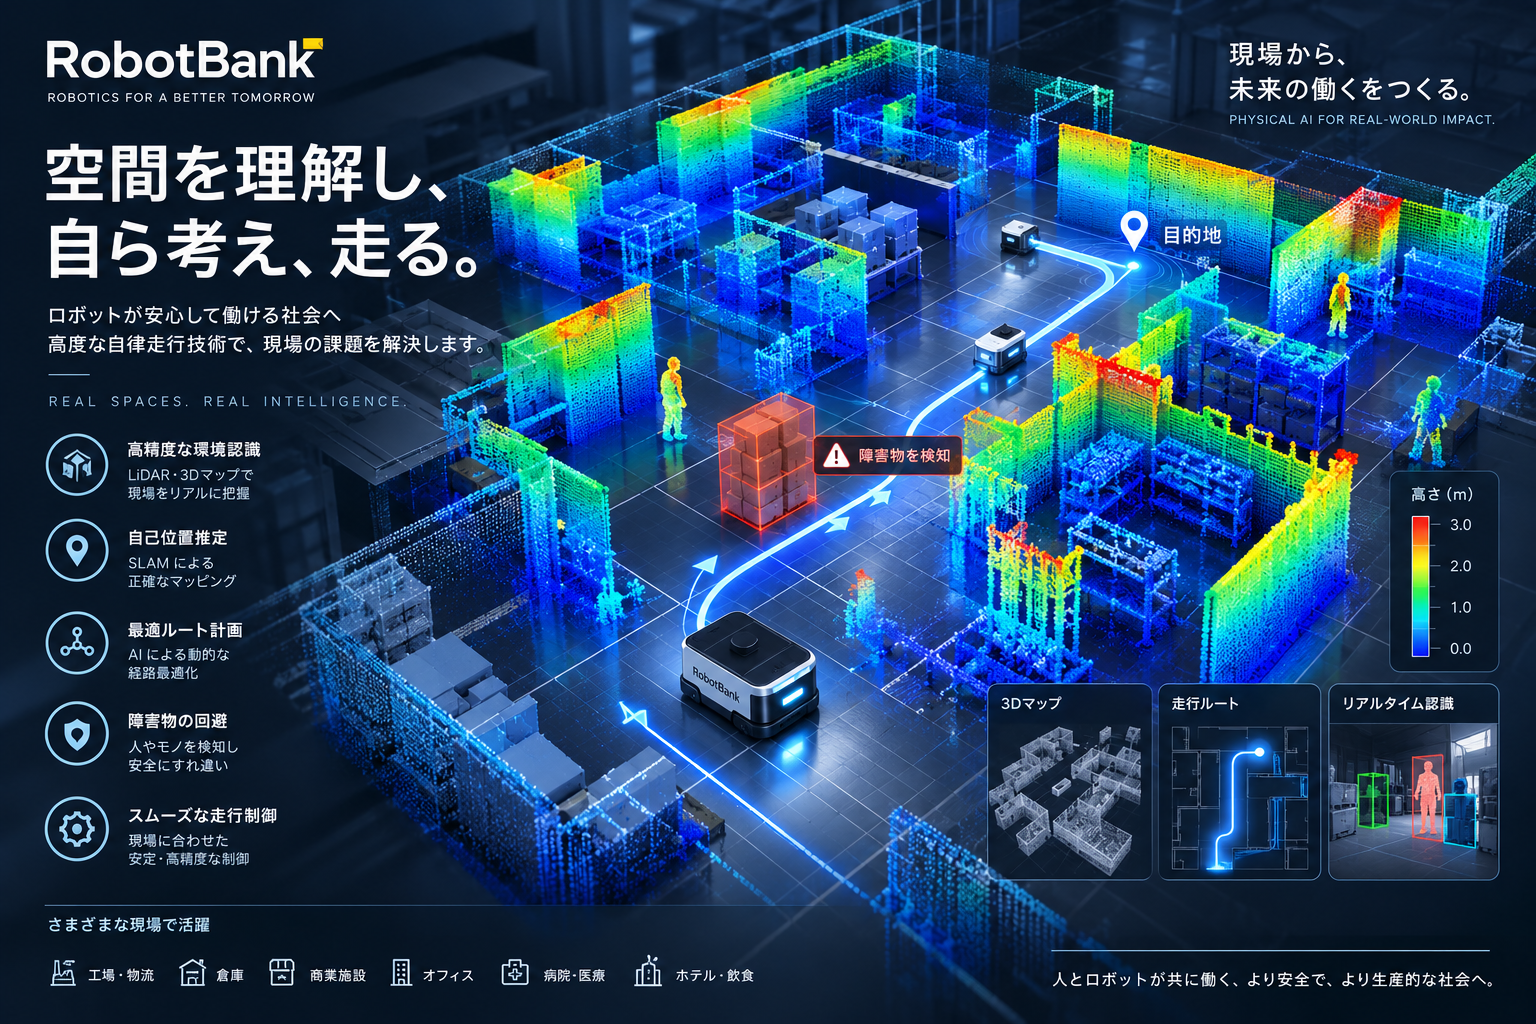
空間を理解し、自ら判断し、走る。

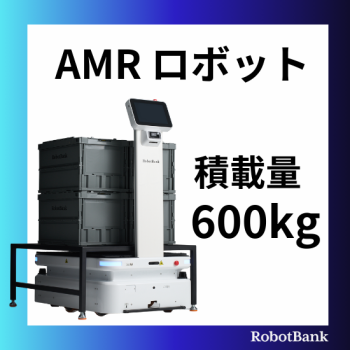
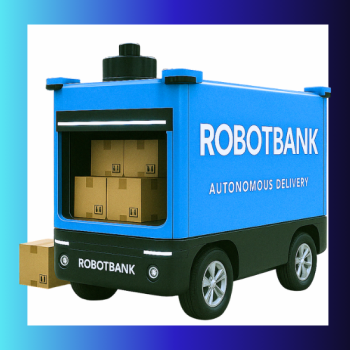
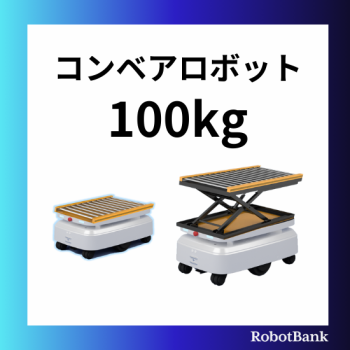
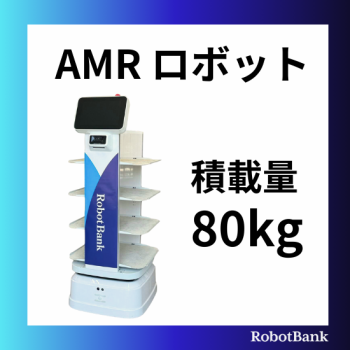
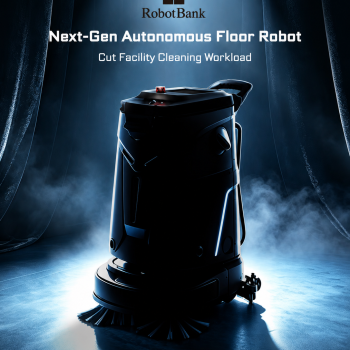
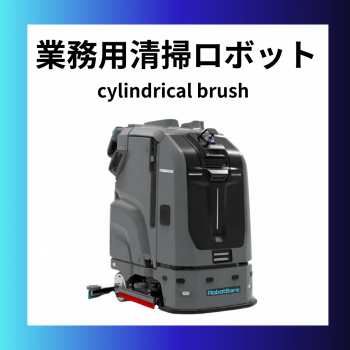
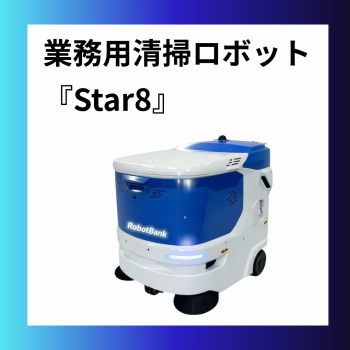
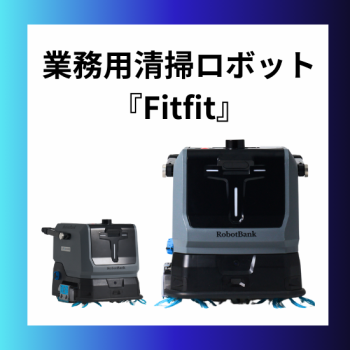
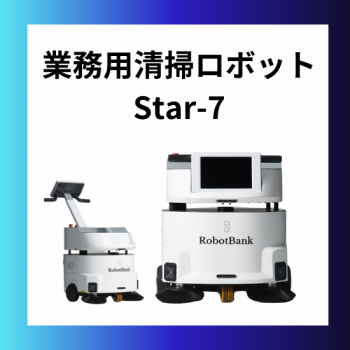
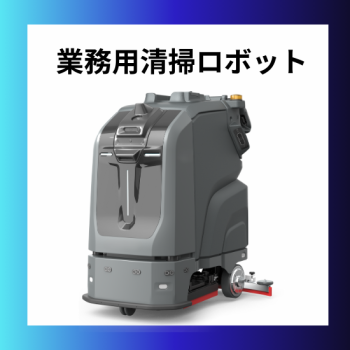
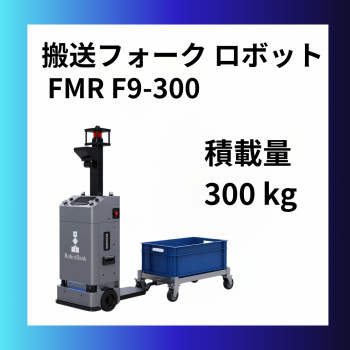
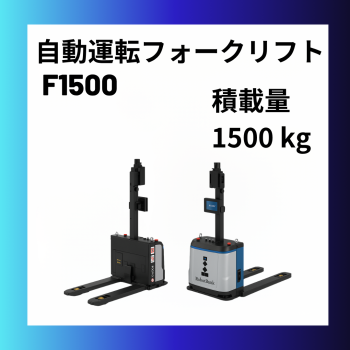
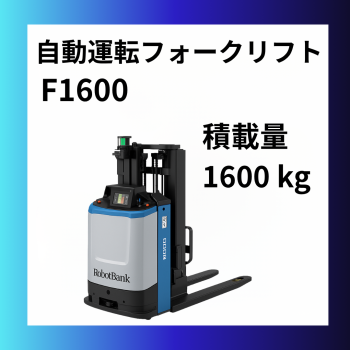
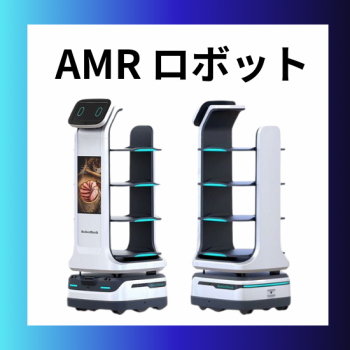
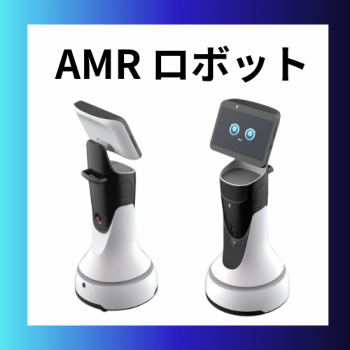
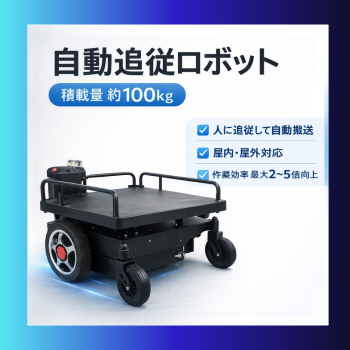
RobotBankは、AMR、無人フォークリフト、清掃ロボット、サービスロボットなど、さまざまなロボットの自律移動を支える自律走行技術の研究・開発に取り組んでいます。
LiDAR、カメラ、各種センサーから得られる情報を統合し、ロボットが周囲の空間をリアルタイムに認識。
自己位置を推定し、目的地までの最適な経路を計画しながら、人や障害物など環境の変化に応じて、安全かつ柔軟に走行します。
単に「決められたルートを走る」のではなく、空間を理解し、状況を判断し、自ら行動する。
RobotBankは、自律走行をPhysical AIを現実世界へつなぐ重要な基盤技術のひとつと考えています。
空間認識から、行動へ。
高精度な空間認識
LiDAR、3Dカメラなどのセンサーを活用し、周囲の壁、設備、人、荷物、障害物などをリアルタイムに認識します。
SLAM・自己位置推定
センサーデータから周囲の空間をマッピングすると同時に、ロボット自身の位置と姿勢を高精度に推定します。
リアルタイム経路計画
目的地や周囲の状況に応じて、最適な走行ルートをリアルタイムに生成。環境の変化にも柔軟に対応します。
障害物認識・回避
人や移動物体、予期しない障害物を検知し、減速・停止・回避など適切な走行判断を行います。
センサーフュージョン
LiDAR、カメラ、IMU、エンコーダーなど複数のセンサー情報を統合し、より安定した環境認識と自己位置推定を実現します。
モーションコントロール
経路計画と車体制御を連携させ、ロボットの特性や現場環境に応じた、滑らかで安定した走行を実現します。
ロボットから、空間全体の知能へ。
RobotBankが目指しているのは、一台のロボットを自動で走らせることだけではありません。
ロボットが「どこにいるのか」「周囲に何があるのか」「どこへ行くべきか」「次に何をすべきか」を理解し、現実世界の変化に応じて行動できること。
自律走行技術を、AI・ロボット知能、Physical AI、そしてSpatial Intelligence(空間知能)へと発展させ、ロボットがより自然に現実世界で働ける未来をつくります。
See the space. Understand the world. Move intelligently.